机器人编程方式影响调试周期与产线换型效率。示教编程直观但占用设备时间,离线编程可在设备运行前完成路径规划,但需现场验证。适用人群为机器人编程员、自动化调试工程师与产线换型负责人。
RA610系列采用带制动器的绝对式编码器电机。每个关节轴的位置信息由编码器持续记录,断电后由电池维持记忆。开机时控制系统直接读取当前位置,无需执行回零动作。这对于产线中途断电恢复与多班次连续生产具有实际意义,减少了开机准备时间。
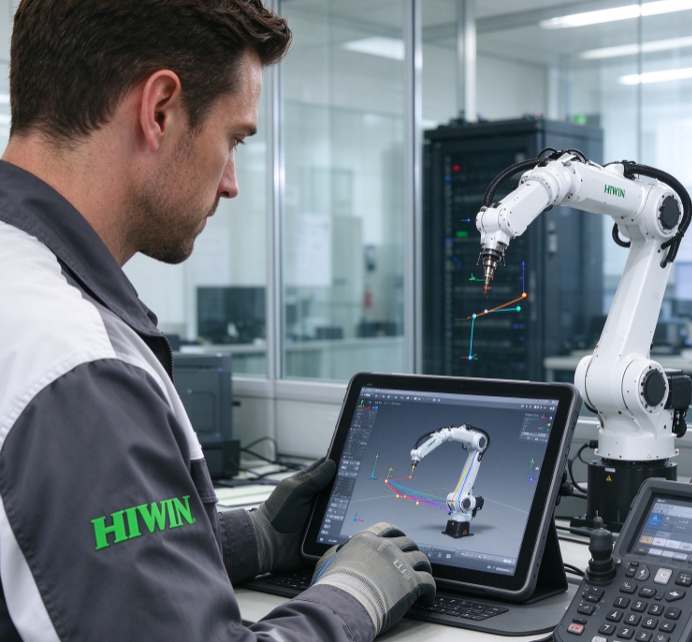
离线编程适合路径复杂、示教点多的应用,如弧焊轨迹、涂胶路径与去毛刺轮廓。软件中可预先检查可达性、规避奇异点与碰撞。局限在于离线模型与实际设备的几何一致性需要校准,现场仍需进行路径精调。
推荐流程:离线完成粗路径规划与可达性验证,导出程序至控制器;现场示教修正关键取放点与工艺参数;运行验证后保存为最终程序。多品种场景下,将不同工件的偏移量以参数形式管理,切换时调用而非重新编程。
机器人编程的路径精度最终体现在末端执行器与工件的相对位置上。上银直线导轨与滚珠丝杠构成的工作台定位精度需与机器人路径精度协调。单轴机器人模组可作为外部轴纳入机器人控制系统,实现多轴协同运动。直线电机定位平台适用于需要高动态响应的辅助运动。
 沪公网安备31011702890928号