重复定位精度是机器人返回同一位置的一致性指标,不是绝对定位精度。选型时常见困惑是:0.01mm的精度差异是否值得为之牺牲臂展或增加预算。适用人群为装配工艺工程师、质量规划人员与自动化方案评审者。
重复精度描述机器人多次返回同一示教点的离散程度,绝对精度描述机器人到达指令位置与理论位置的偏差。多数产线通过示教编程,依赖的是重复精度。RA610系列的±0.05mm与±0.06mm均指重复精度,差异体现在多次循环后末端位置的一致性。
重复精度数值在标准测试条件下获得,测试路径、速度与负载均有规定。实际产线中,若负载偏离测试条件或速度提高,精度表现会有所变化。选型时应关注产品资料给出的测试条件是否接近实际工况。
装配工艺:若轴孔配合间隙在0.02mm量级,0.01mm的重复精度差异可能影响装配成功率,应选精度较优型号。去毛刺工艺:轨迹精度比点位重复精度更重要,0.01mm差异影响有限。搬运上下料:定位公差通常在0.1mm以上,两种精度均可满足。
按工艺允许的总误差,扣除末端执行器定位误差、工件定位误差与夹具误差,剩余部分分配给机器人重复精度。若分配余量小于0.05mm,RA610系列可覆盖;若小于0.03mm,需考虑更高精度方案或增加视觉引导。
上银滚珠丝杠的导程精度与导轨的行走精度需与机器人精度协调。单轴机器人模组重复定位精度±0.005mm,可作为机器人第七轴或独立工位使用。直线电机定位平台适用于精度要求更高的检测与装配工位。
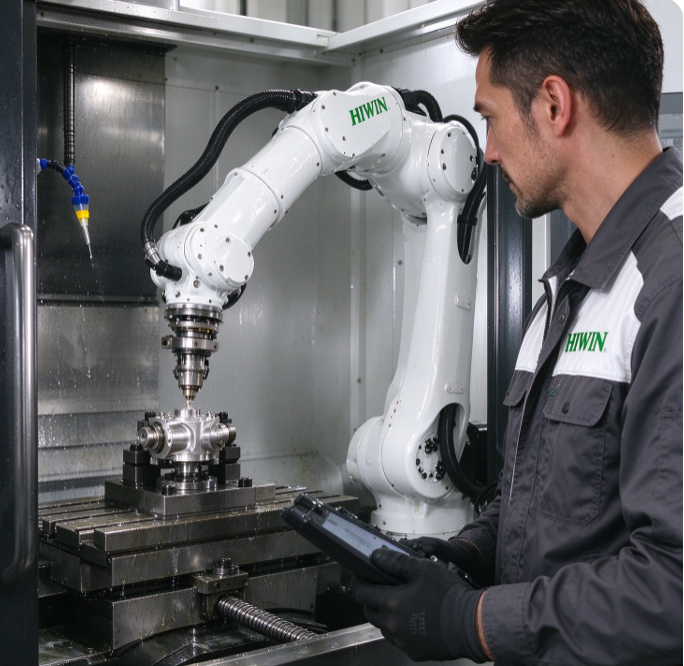
配图主题文字: 精密装配工作站,六轴关节式机器手臂末端夹持一个小型金属零件对准基座上的孔位,旁边有视觉相机与光源,工作台面整洁,背景为浅色实验室环境,无文字与品牌标识。
 沪公网安备31011702890928号